 Omniverseコンサルティング
NVIDIA Omniverse Consulting Service
Omniverseコンサルティング
NVIDIA Omniverse Consulting Service
NVIDIA Omniverse™とは
NVIDIA社が提供する技術基盤で、USDフォーマットをベースに構築された、物理法則のある実写的な3D空間の中で、 リアルタイムにシミュレーション評価を行ったり、フィジカルAIのトレーニングに活用したりする動きが進んでいます。
静止画や固定視点の動画ではなく、物理法則に基づいた3D空間をリアルタイムに操作しながら評価できます。設計者・意思決定者への説明にも直結します。
無償で利用できる開発キット「kit-app-template」他、多数のツールやサンプルが公開されており、貴社の課題に合わせた独自アプリケーションを低コストで開発できます。
実行にはNVIDIA RTXシリーズGPUが必要になります。導入検討にあたっては、既存の計算機環境もあわせてご相談ください。
こんな困りごと、ありませんか
ITの専門家ではなくても、最新技術で実務をアップデートしたいエンジニアの方に向けたサービスです。
剛体接触や搬送系の挙動確認など、精度よりもスピードと試行回数が欲しい場面で、既存ツールがボトルネックになっている。
潤沢な予算があるわけではなく、最新技術の情報も日本語では少なく、すぐに古くなる。何から手を付ければ良いか分からない。
Omniverse自体のデモは増えてきたが、自社の課題に当てはめてどう使えるのかが分からず、導入判断ができない。
率直にお伝えします
良い面だけをお伝えするつもりはありません。導入検討にあたって知っておいていただきたい前提です。
だからこそ私たちは、全体像を理解した上で実際に手を動かしながら検証し、その結果に基づいてご提案します。
Case Studies
いずれも、実際に手を動かして検証した結果です。すべての課題に効くわけではありませんが、「上手くハマる」場面があります。
サロゲートモデル化した定常流体解析結果を、RTXレンダリングでインタラクティブに操作・可視化。 従来のCAE後処理(静止画・固定視点の動画)と比べ、パラメータを変えながらその場で結果を確認できる体験は、 設計者・意思決定者への説明の場面で大きな違いを生みます。今後はPhysicsNeMoの活用でさらに拡張可能です。
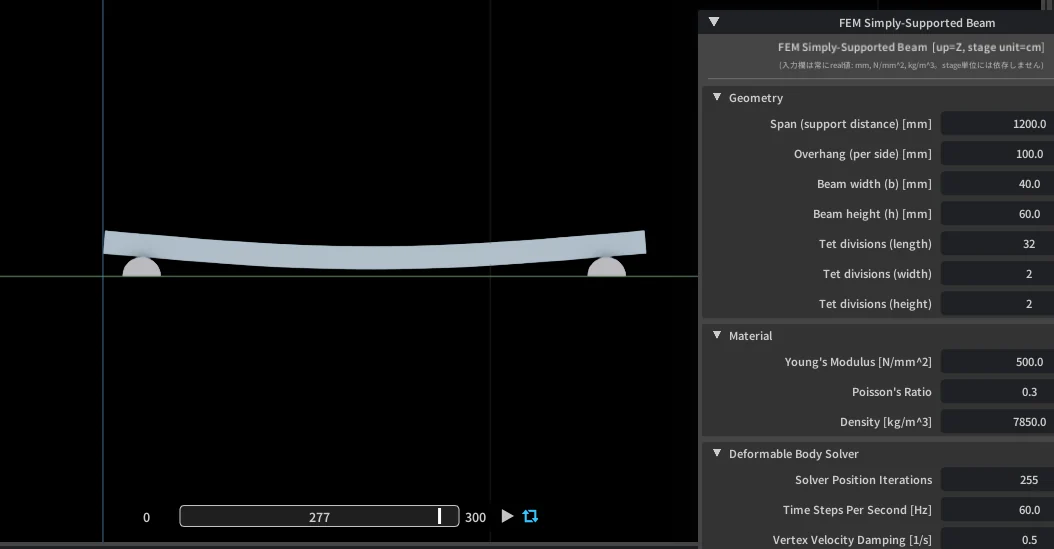
PhysXを用いた剛体接触・反発の動解析は、従来CAEとは比較にならない速度で計算できます。 ネジのねじ込みのような、接触形状が複雑で従来手法では扱いにくいケースでも安定して解けることが分かります (PhysXのオープンソースベンチマークツール「PEEL PhysX Edition」による検証)。 クレーンによる吊り荷搬送のようなシーンでも同様のアプローチを検証しています。 また、単純支持梁のたわみのような基本的な変形挙動についても、理論解と比較しながら検証を進めています。
一方で、変形を伴う解析や硬い材料は収束しにくく、時間刻みによって精度が大きく変わるなど、限界も正直にお伝えします。
パンチ・板材・ダイが同時に接触し合いながら変形するプレス成形は、接触問題の中でも特に難しい部類です。 PhysXの変形体を用いて、板材のV曲げを再現する検証を進めています。
現状扱えるのは弾性材料のみで、塑性変形やスプリングバックは再現できません。ASU/P-formで可能な詳細成形解析の置き換えではなく、初期検討や概算見積を素早く実施する「高速・簡易版」としての活用を目指しています。
AI-Native Design
Omniverse / OpenUSDが従来の3Dソリューションと一線を画すのは、AIが直接読み書きし、組み立てられる「AIネイティブ」ワークフロー対応フォーマットにあると私たちは考えています。 ここでは、複雑・膨大になりがちな3D物理シーンの構築を、AIの活用で自動化した事例をご紹介します。 シーン構築に限らず、シミュレーション結果の解析やパラメータ調整にもAIを活用しています。
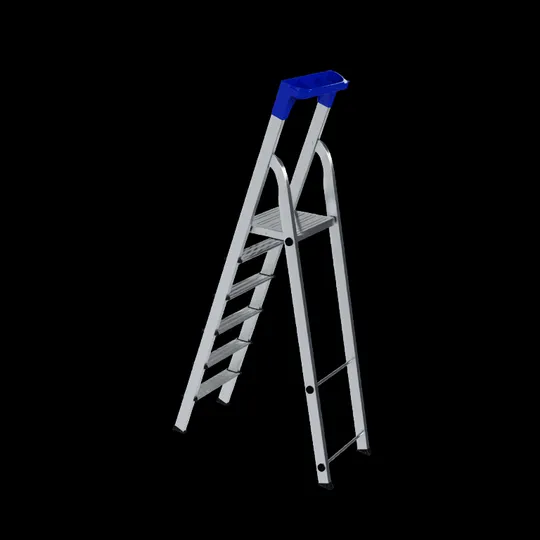
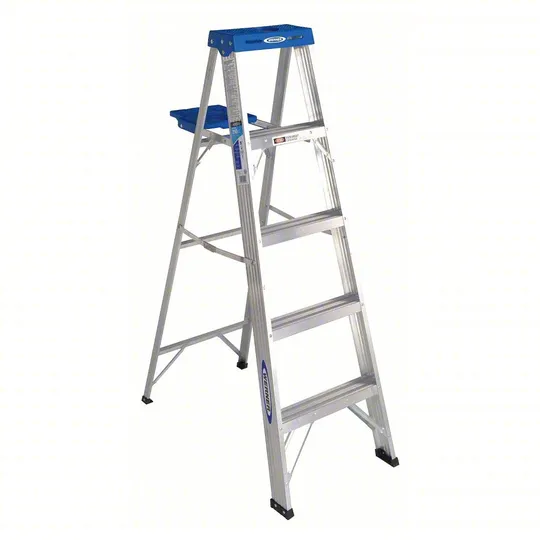
マテリアル未設定のUSDモデルと2枚の参考画像を、VLM(視覚言語モデル)を組み込んだAIエージェントに与え、 部位ごとに適切なマテリアルを推定・自動適用しました。 これまで部品を一つずつ選んで手作業で割り当てていた工程を、AIに任せることができます。
参考画像と3Dモデルの形状が一致している必要はありません。脚立であれば、フレームや天板、脚先のソールといった特徴的な部位をVLMが見分け、それぞれに対応するマテリアルを割り当てます。
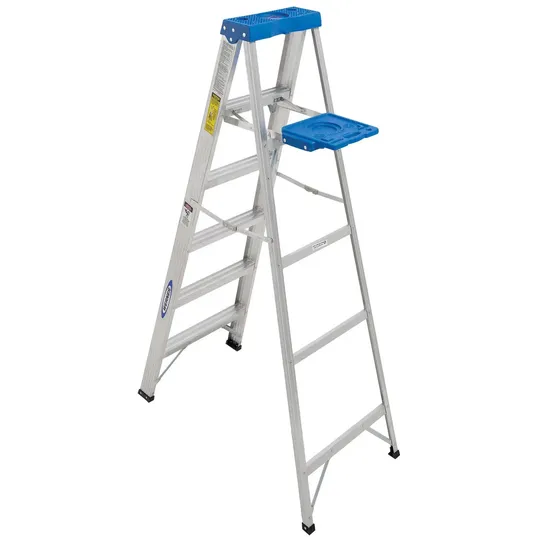
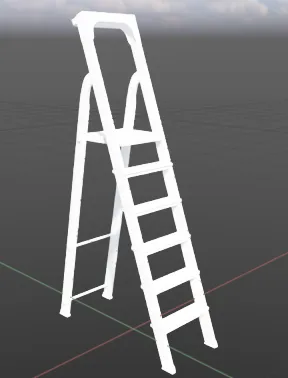
CADから変換した、スプロケット3個・チェーンリンク120個からなるUSDモデルを、VLMを組み込んだAIエージェントが解析。 部品の形状と機構を識別し、剛体・コライダー・回転ジョイント・駆動といった物理条件を自動で設定しました。 チェーンの輪が閉じていない、ピンが歯に食い込んでいるといったCAD側の簡略化もAIが検出して補正し、 駆動側の回転がチェーンを介して従動側へ伝わることを数値でも確認しています。
部品点数が多い機構ほど手作業での条件設定は膨大になります。シーン構築そのものをAIに任せることで、検討を始めるまでの時間を大幅に短縮できます。
モデル出典: GrabCAD
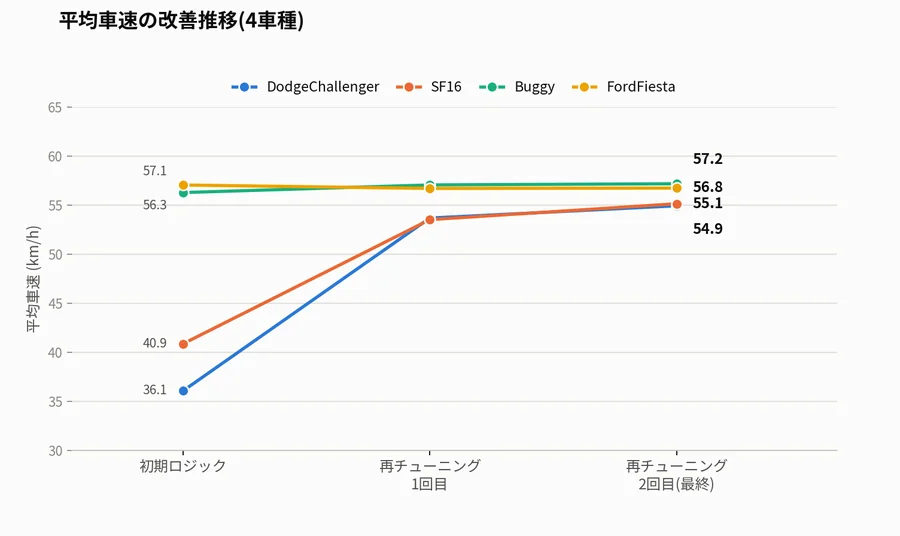
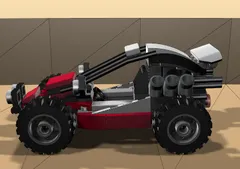
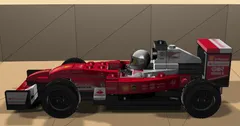
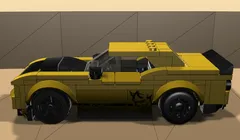
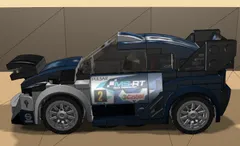
PhysXのベンチマークツール「PEEL PhysX Edition」のレーシングカーサンプルを自動運転化し、 重量・駆動力・タイヤグリップの異なる4車種を同一ロジックで走行させました。 位置・速度・舵角などの詳細な走行ログをLLMで解析し、カーブの先読みや段階的な減速といったロジック改善とパラメータ調整を重ねた結果、 遅かった車種の平均車速は最大52%向上。壁への衝突やスリップは0件のままです。
実機だけで行えば数週間規模になるチューニングを、シミュレーションとAIの併用で数日に短縮できる進め方です。
Omniverseを使わない、PhysX単体での事例です。実機へ反映する際は、個体差(機差)などの調整が別途必要です。
Our Services
ツールの提供だけでなく、現場に根付く形での活用まで一緒に考えます。
課題をヒアリングし、Omniverse・PhysX・RTX等のどの機能が現場のどの課題に効くかを見極めてご提案します。
ツールを渡すだけで終わらせず、貴社側で開発・運用できるようになるための技術指導(手の内化支援)を行います。
生成AI・LLM/VLMを活用した開発プロセスにより、これまでより短期間でのPoC・ツール開発を受託します。
About Us
自動車産業を中心とした製造業、原子力関連を中心としたエネルギー業界向けの既存事業を通じて培った、 構造・流体解析/可視化・形状処理/生産技術CAEのノウハウを活かし、NVIDIA Omniverseという新しい技術基盤の可能性を検証しています。 運営会社は株式会社先端力学シミュレーション研究所(略称: ASTOM)です。
NVIDIA、NVIDIAロゴ、NVIDIA Omniverse、NVIDIA PhysX、NVIDIA RTX、NVIDIA Omniverse Blueprintは、米国およびその他の国におけるNVIDIA Corporationの商標または登録商標です。本ページで紹介する製品名・サービス名は、各社の商標または登録商標です。当社はNVIDIA Corporationの関連会社ではなく、本ページの内容についてNVIDIA Corporationの承認・後援を受けたものではありません。